Die Reise zum Mittelpunkt des Rotorblattes
Rotorblätter sind sehr große und extrem stark belastete Bauteile. Kein Wunder also, dass sie regelmäßig inspiziert werden müssen. Viele Laien denken dabei hauptsächlich an die Kontrolle der Außenschalen der Blätter durch Inspekteure am Seil oder mittels Drohnen. Genauso wichtig wie die Inspektion von außen ist jedoch auch die Kontrolle des Blattinnenraumes.
Da Rotorblätter aus relativ dünnen Schalen gebaut sind, besitzen sie große Hohlräume im Inneren. Diese Hohlräume können von Gutachtern begangen und auf Risse oder andere Schäden abgesucht werden. Vorteilhaft ist hier, im Vergleich zur Inspektion von außen, dass im Inneren kein Decklack aufgetragen ist. Dadurch kann in die Schale des Rotorblattes hineingeblickt werden, da die verbauten Glasfasern und der verwendete Kunststoff eine gewisse Transparenz besitzen.
Es ist allerdings nur ein kleiner Teil der gesamten Blattlänge begehbar. Während es am Flansch moderner Blätter möglich ist aufrecht zu stehen, muss man sich beim Gehen in Richtung Blattspitze immer mehr bücken. Schließlich ist nur noch Kriechen möglich und trotzdem gelangt man nur bis etwa zur Mitte der Blattlänge. Zirka die Hälfte des Blattinneren kann daher nicht durch einen Menschen inspiziert werden.
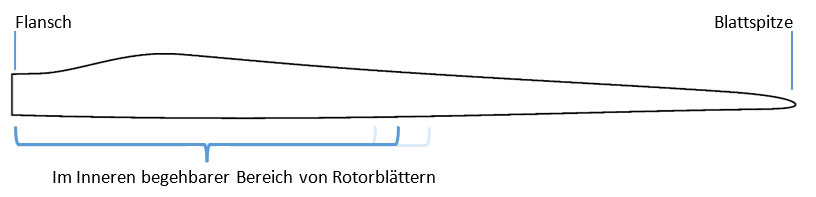
Rotorblätter werden zur Spitze hin immer schlanker und können daher im Inneren nur etwa bis zur Hälfte durch einen Menschen inspiziert werden.
Moment! Für einen Menschen ist der Platz zu klein? Aber werden Rotorblätter von außen nicht schon seit Jahren durch Drohnen inspiziert?! Da sollte es doch ein Leichtes sein, einen kleinen Roboter ins Rotorblatt zu schicken! Überraschenderweise ist diese Technik noch nicht weit verbreitet in der Inspektionsbranche. Nur wenige Firmen bieten entsprechende Technik für relativ hohe Preise an. Und so enden Inneninspektionen heute fast immer bei der halben Blattlänge.
Für findige Talente ist dies ein Ansporn kurzerhand eine eigene Lösung zu entwickeln. Da heutzutage eine riesige Vielfalt an Motoren, Sensoren, Kameras und elektronischem Zubehör für ein überschaubares Budget zur Verfügung steht, sind die technischen Möglichkeiten prinzipiell gegeben. Das grundsätzliche Vorhandensein der Einzelteile macht aber noch keinen nützlichen Inspektionsroboter. Es bedarf natürlich noch des Know-hows ein zuverlässiges Gesamtsystem zu planen und zu bauen.
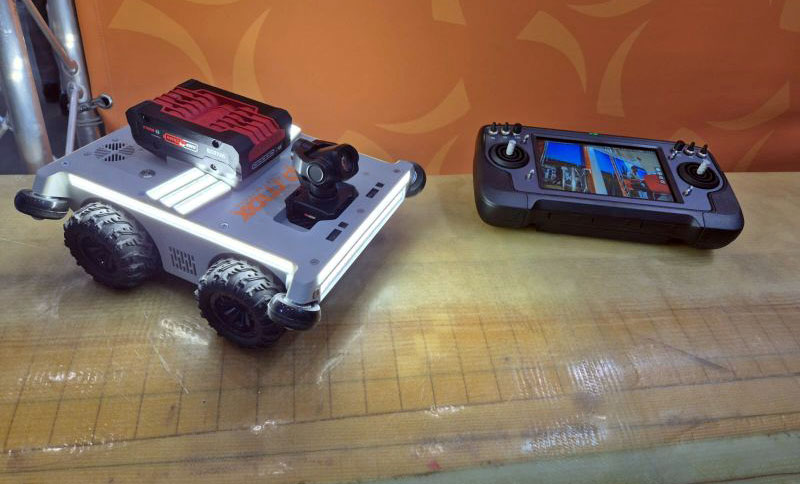
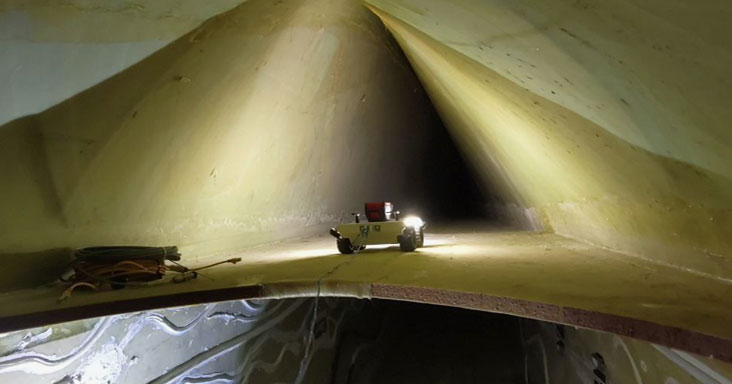
Wir sind sehr glücklich, dass Finn Thomas dieses Wissen mit zu uns gebracht hat. Im Rahmen seiner Abschlussarbeit als Techniker hat er mit einem kleinen Budget einen funktionsfähigen und sehr kompakten Inspektionsroboter gebaut. Ferngesteuert kann dieser problemlos die Blattspitze erreichen und den Blattaufbau dabei genau unter die Lupe nehmen. Ausgestattet ist er dafür mit mehreren hochauflösenden Kameras.
Der Rover wird seit September durch cp.max zur Ergänzung zur Blattinnenkontrolle eingesetzt.